
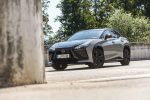
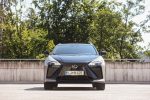
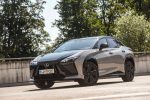
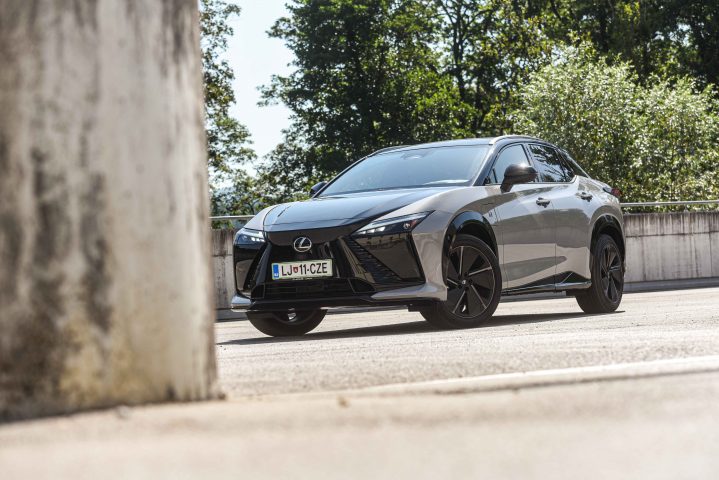
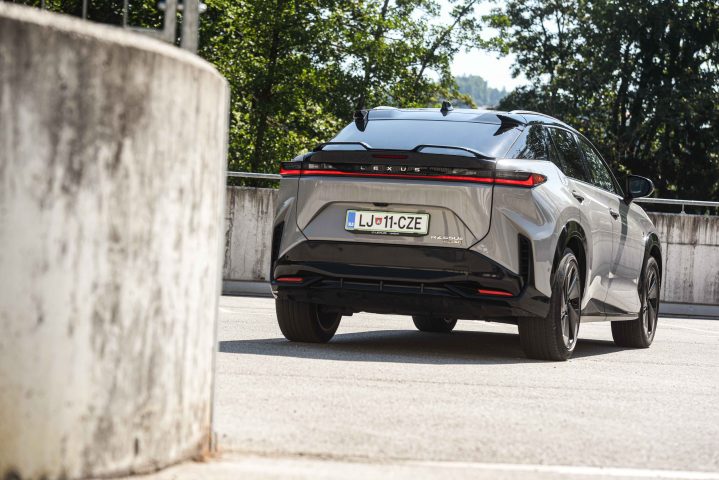
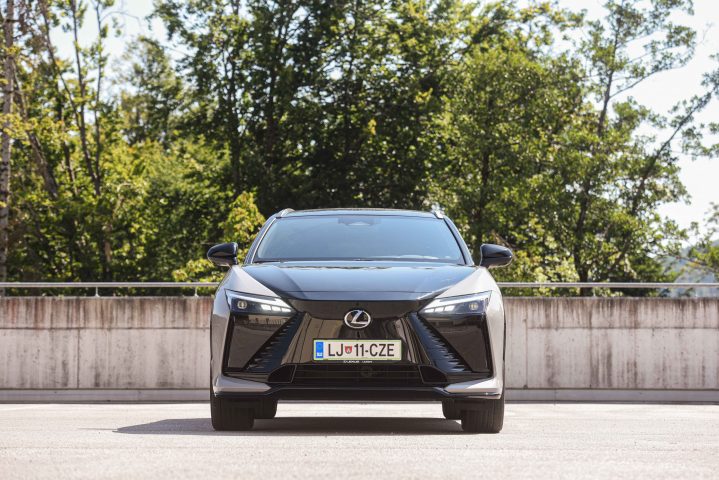
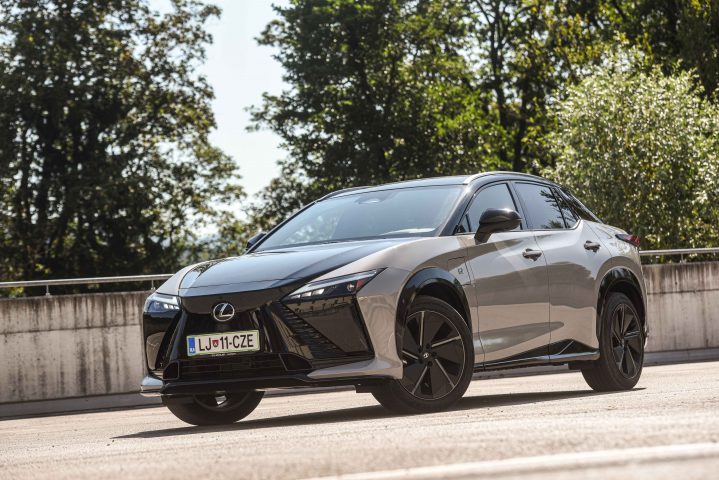
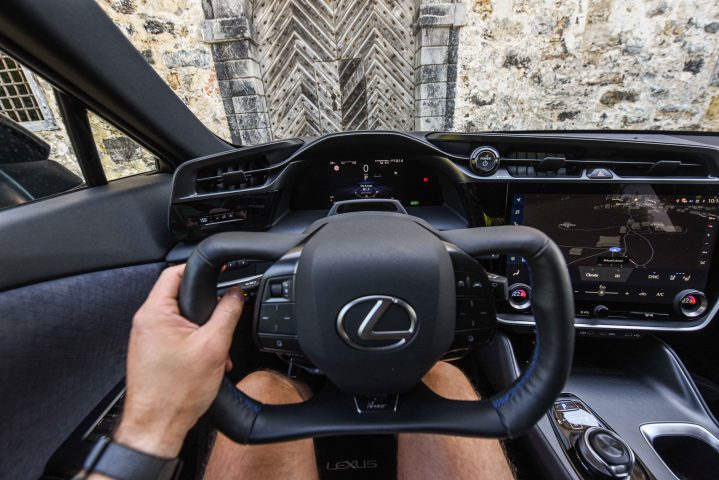
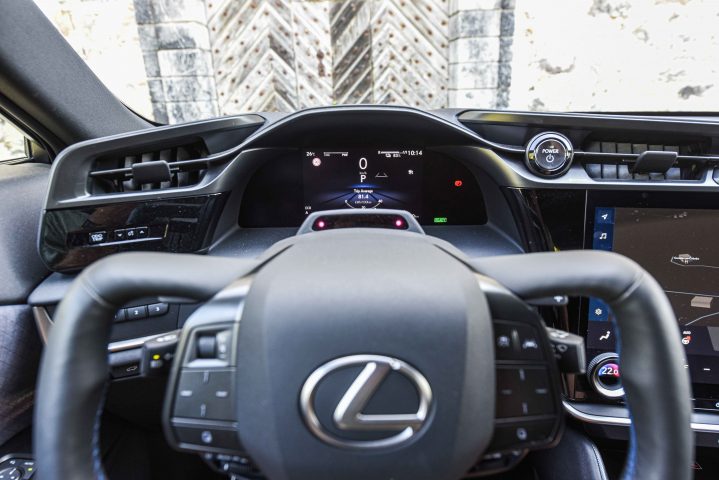
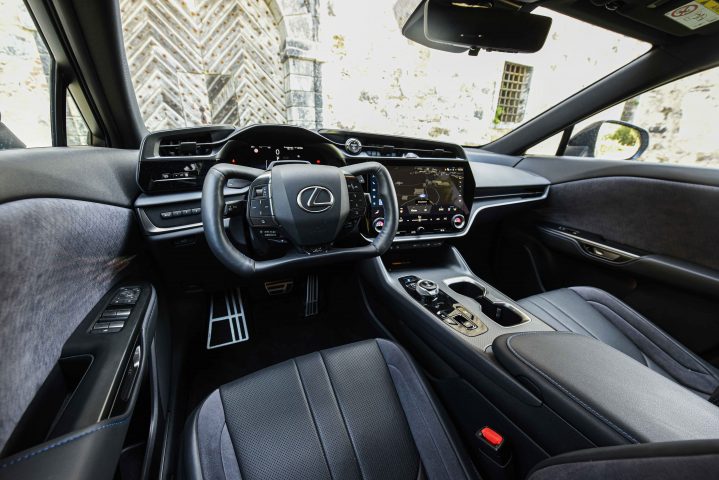
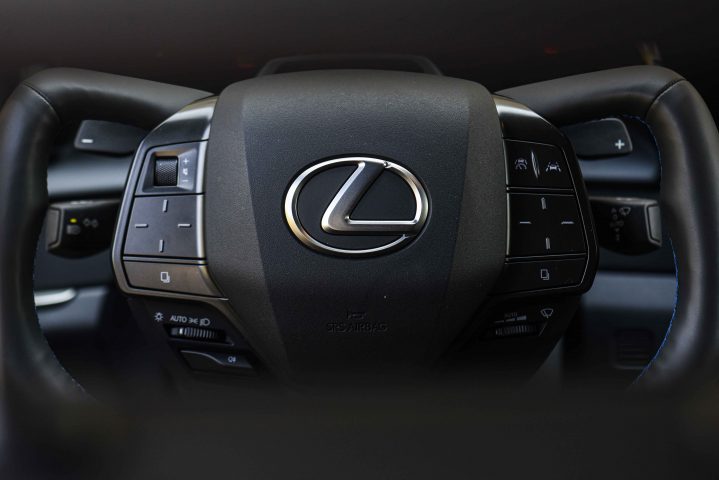
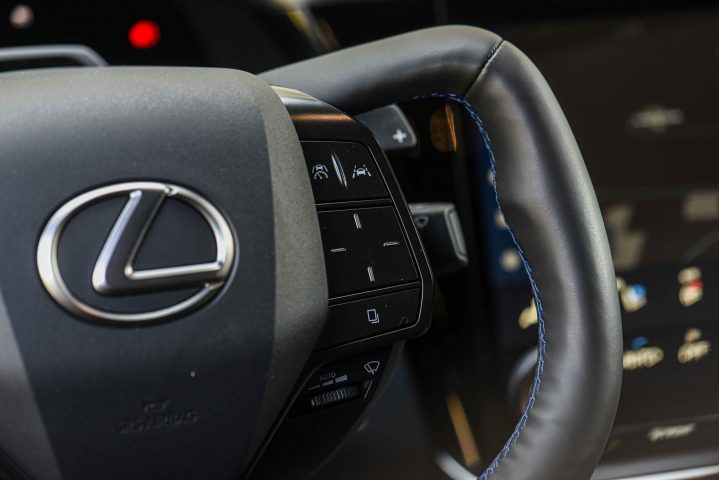
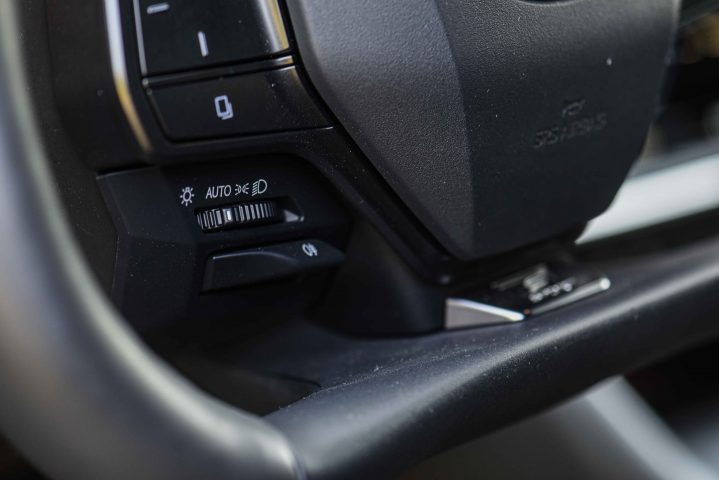
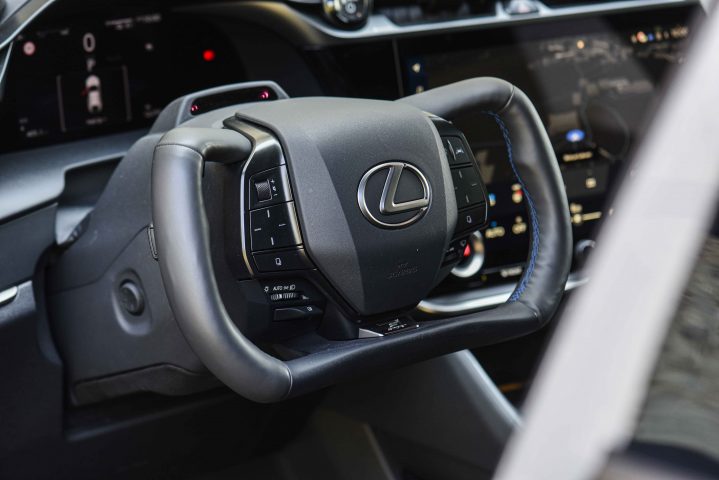
Kdor je že prebral kakšen moj članek, je verjetno ugotovil, da sem sprva dodobra skeptičen, ko je govora o novih tehnologijah. Prevečkrat sem že na lastni koži ugotavljal, da popolna rešitev z marketinškega vidika v praksi ni tako zelo priročna, dobra ali uporabna. Tudi ko je Tesla v Slovenijo pripeljala model S s prirejenim volanom, se je okrog zgodbe ustvaril hud pomp, v praksi pa se je izkazalo, da gre za ne posebej posrečeno rešitev. Mehanska povezava s kolesi je namreč ostala, manevriranje pa je bilo, zaradi spremenjene oblike volana, na cesti povsem nepriročno. Še preden sem tokrat sedel za volan Lexusovega RZ z eno največjih novosti v krmiljenju ter preizkusil, kako se rešitev obnese v praksi, sem želel spoznati ozadje razvoja takšne rešitve ter spoznati, kako so si inženirji pravzaprav zamislili sistem “steer-by-wire”.
Več vprašanj kot odgovorov?
Priporočam, da pričnete spoznavanje sistema na enak način, kot mi ga je v uvodu najinega pogovora predstavil Sandi Štukelj, tehnični inštruktor za znamki Toyota in Lexus v Sloveniji – s poučnim videom, ki so ga pripravili pri znamki.
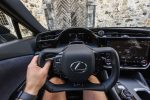
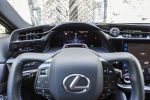
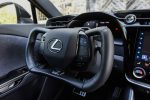
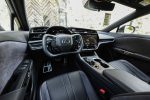
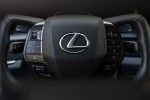
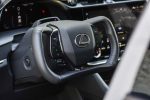
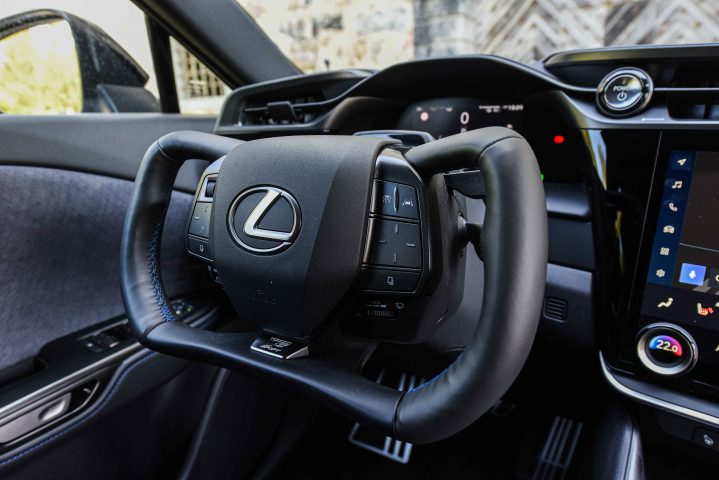
V začetku pogovora sem sogovorniku dal vedeti, naj se ne boji, da bi se preveč poglobil v temo – prišel sem odprtih oči in ušes; zanima me prav vse, od tehničnih dejstev, podrobnosti delovanja sistema do varnostnih rešitev. Logično je, da ker sta spodnji in zgornji del volana odstranjena, ne moremo več govoriti o volanskem obroču. Poleg tega so v teoriji premiki volana od leve do desne skrajnosti ter pri krmiljenju bistveno manjši, preprijemanja med zavijanjem ni več. Po drugi strani me je takoj opozoril, da takšna oblika krmilnega elementa zahteva pravilno držo ter posledično tudi na ta način izboljšuje varnost v prometu – na tem mestu dodajam zelo plastičen komentar soseda, ki je ob pogledu v notranjost avtomobila dejal: “Aha, torej odpade klasična balkanska poza za volanom.”
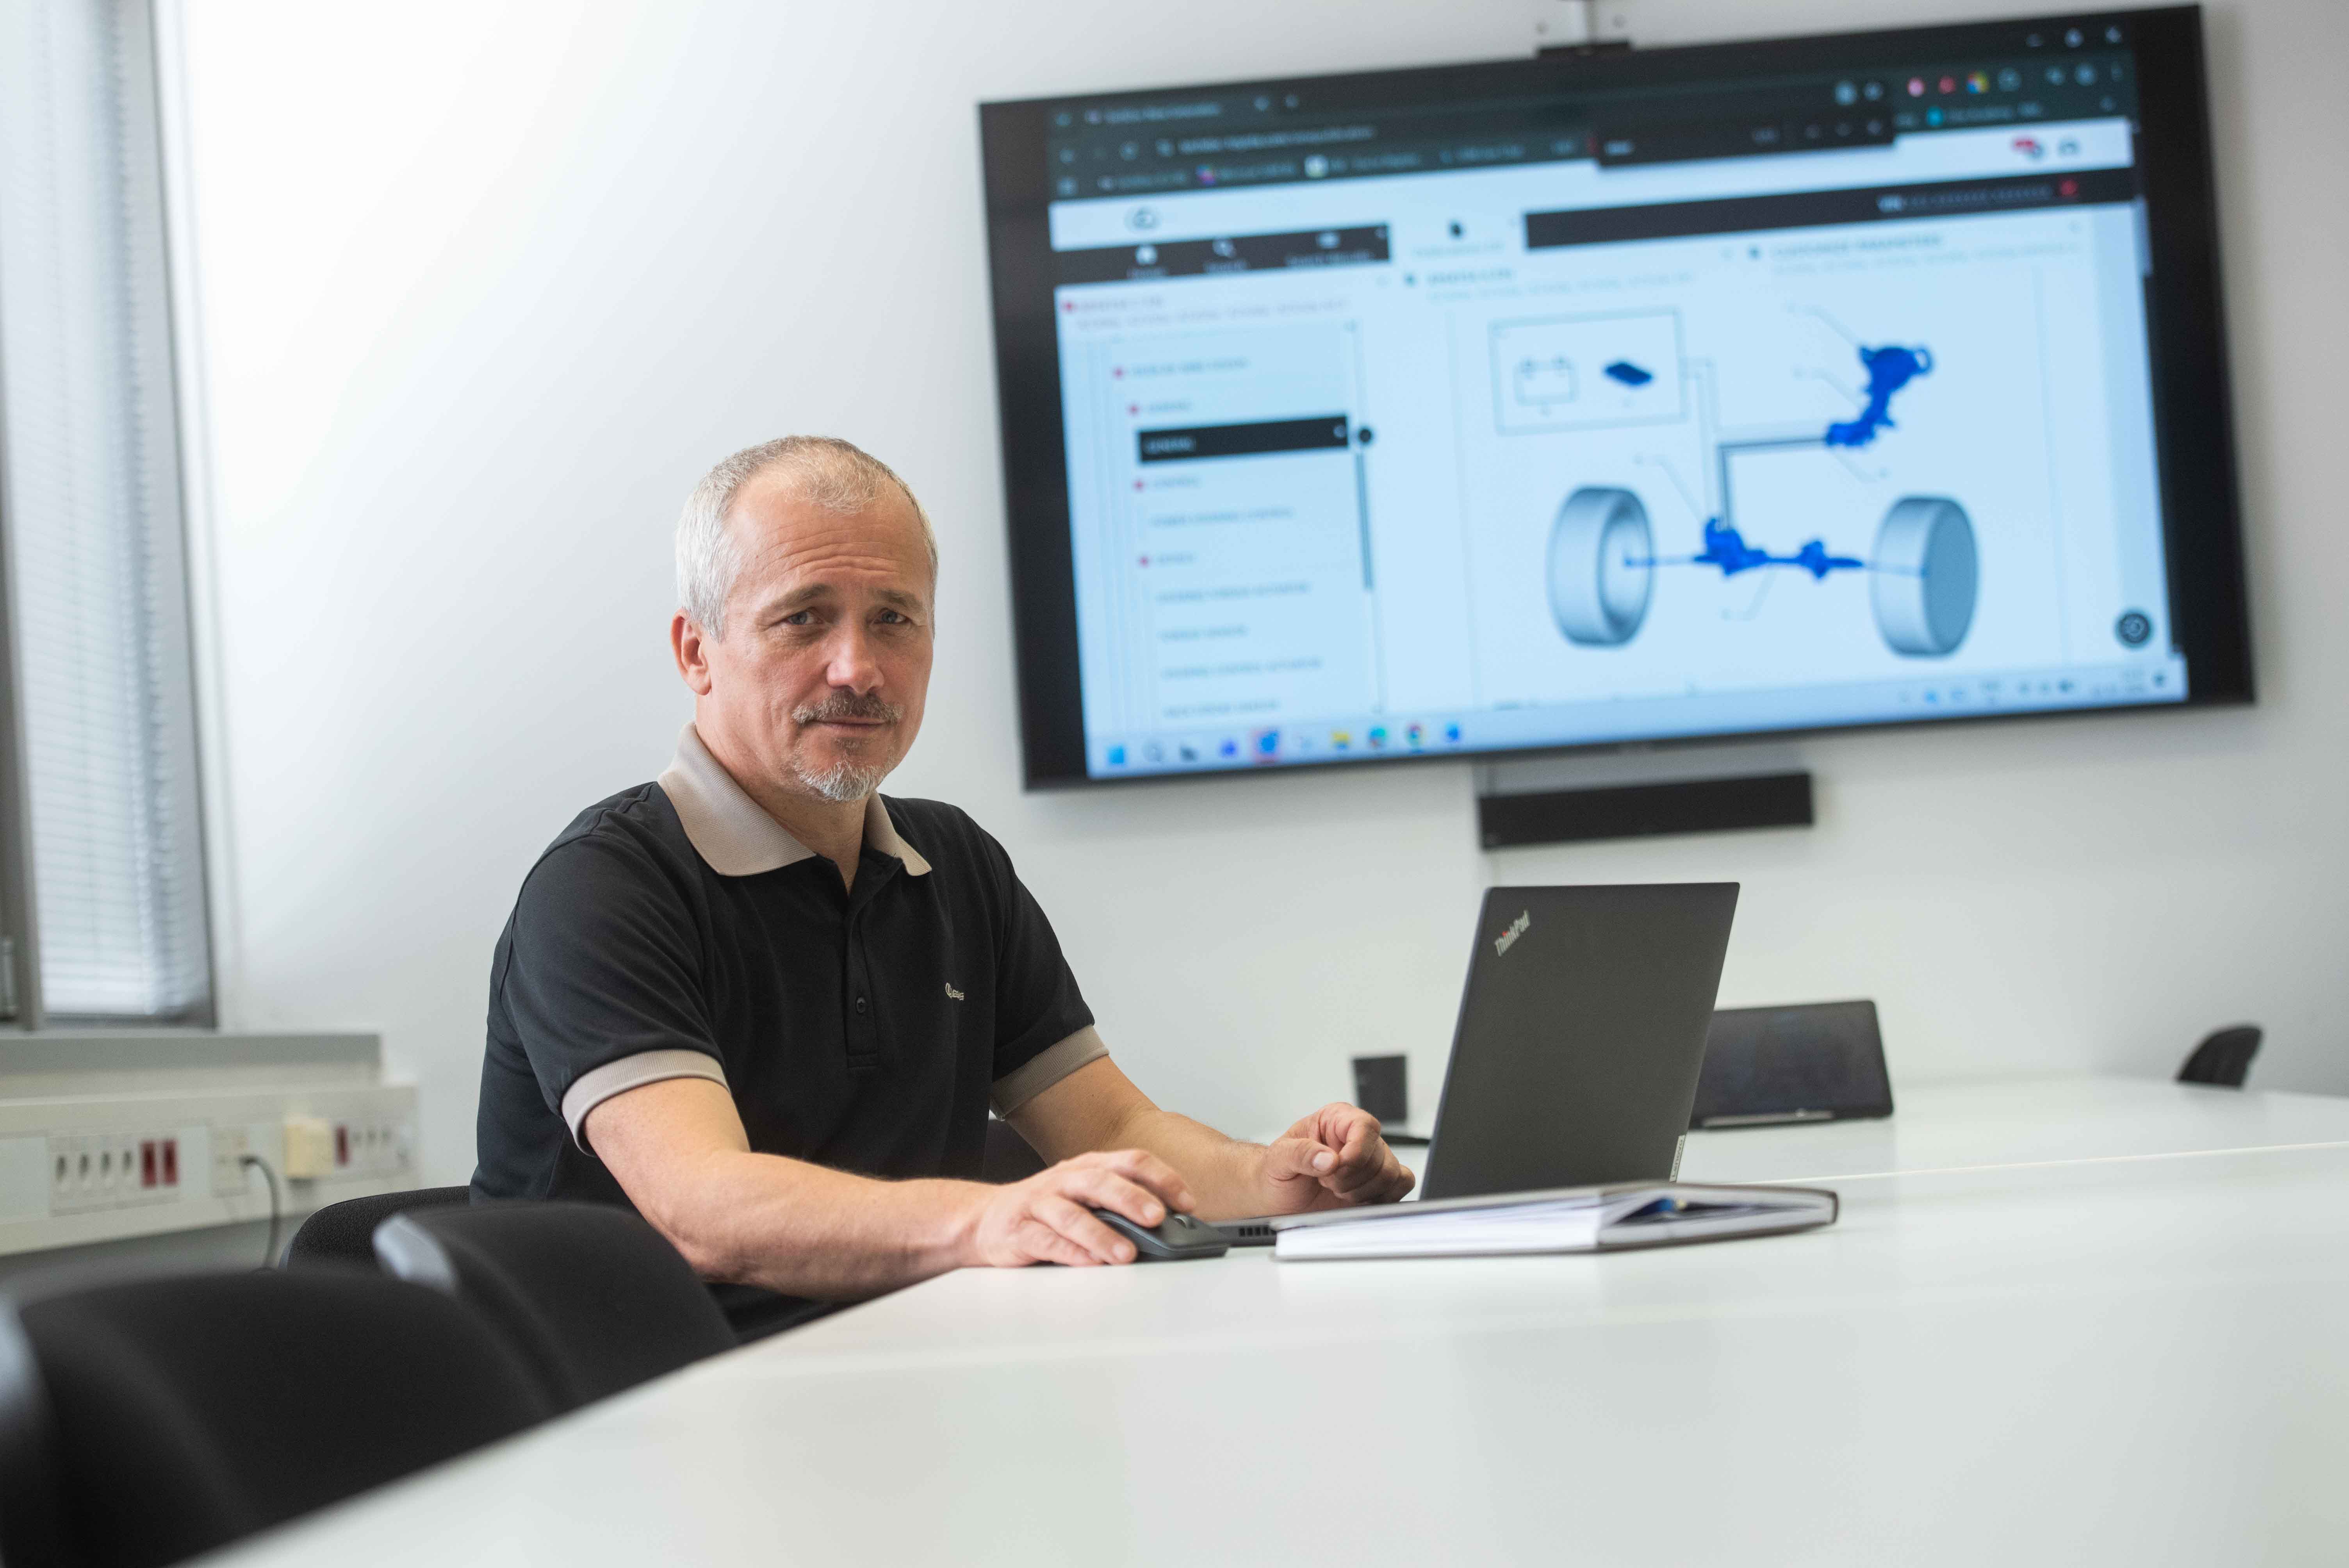
S tehnične plati se zdijo stvari, vsaj na prvi pogled, dokaj preproste. Pri mehanskem krmiljenju imamo poleg klasičnega volanskega obroča še volanski drog, polžni mehanizem, zobato letev, volanske končnike in servo črpalko/servo aktuator – celotna povezava je med seboj fizično sklenjena. Pri sistemu “steer-by-wire” mehanske povezave ni več, saj vse poteka preko podatkovnih kablov ob podpori računalniških procesorjev in elektromotorjev. Saj razumete, v moji glavi so se sprožili vsi alarmi in vprašanja so se kar vrstila: kako je z varnostjo, kaj se zgodi v primeru nesreče, koliko stane popravilo, če pride do težav ali poškodbe, na primer ob udarcu kolesa v robnik. Klasična vprašanja nejevernega Tomaža, ki so jih kasneje, v času cestnega preizkusa Lexusa RZ, prijatelji in znanci zastavljali tudi meni. Moram priznati, da me je Toyotin tehnični inštruktor s svojo tehnično razlago hkrati pomiril in navdušil. Odgovori niso bili le kratki in splošni, na prav vsako zaskrbljeno vprašanje sem dobil podroben, tehnično natančen in smiseln odgovor, ki bi bil (preverjeno) razumljiv tudi poslušalcem brez posebno poglobljenega predznanja o avtomobilih ali tehniki.
Začnimo pri osnovah
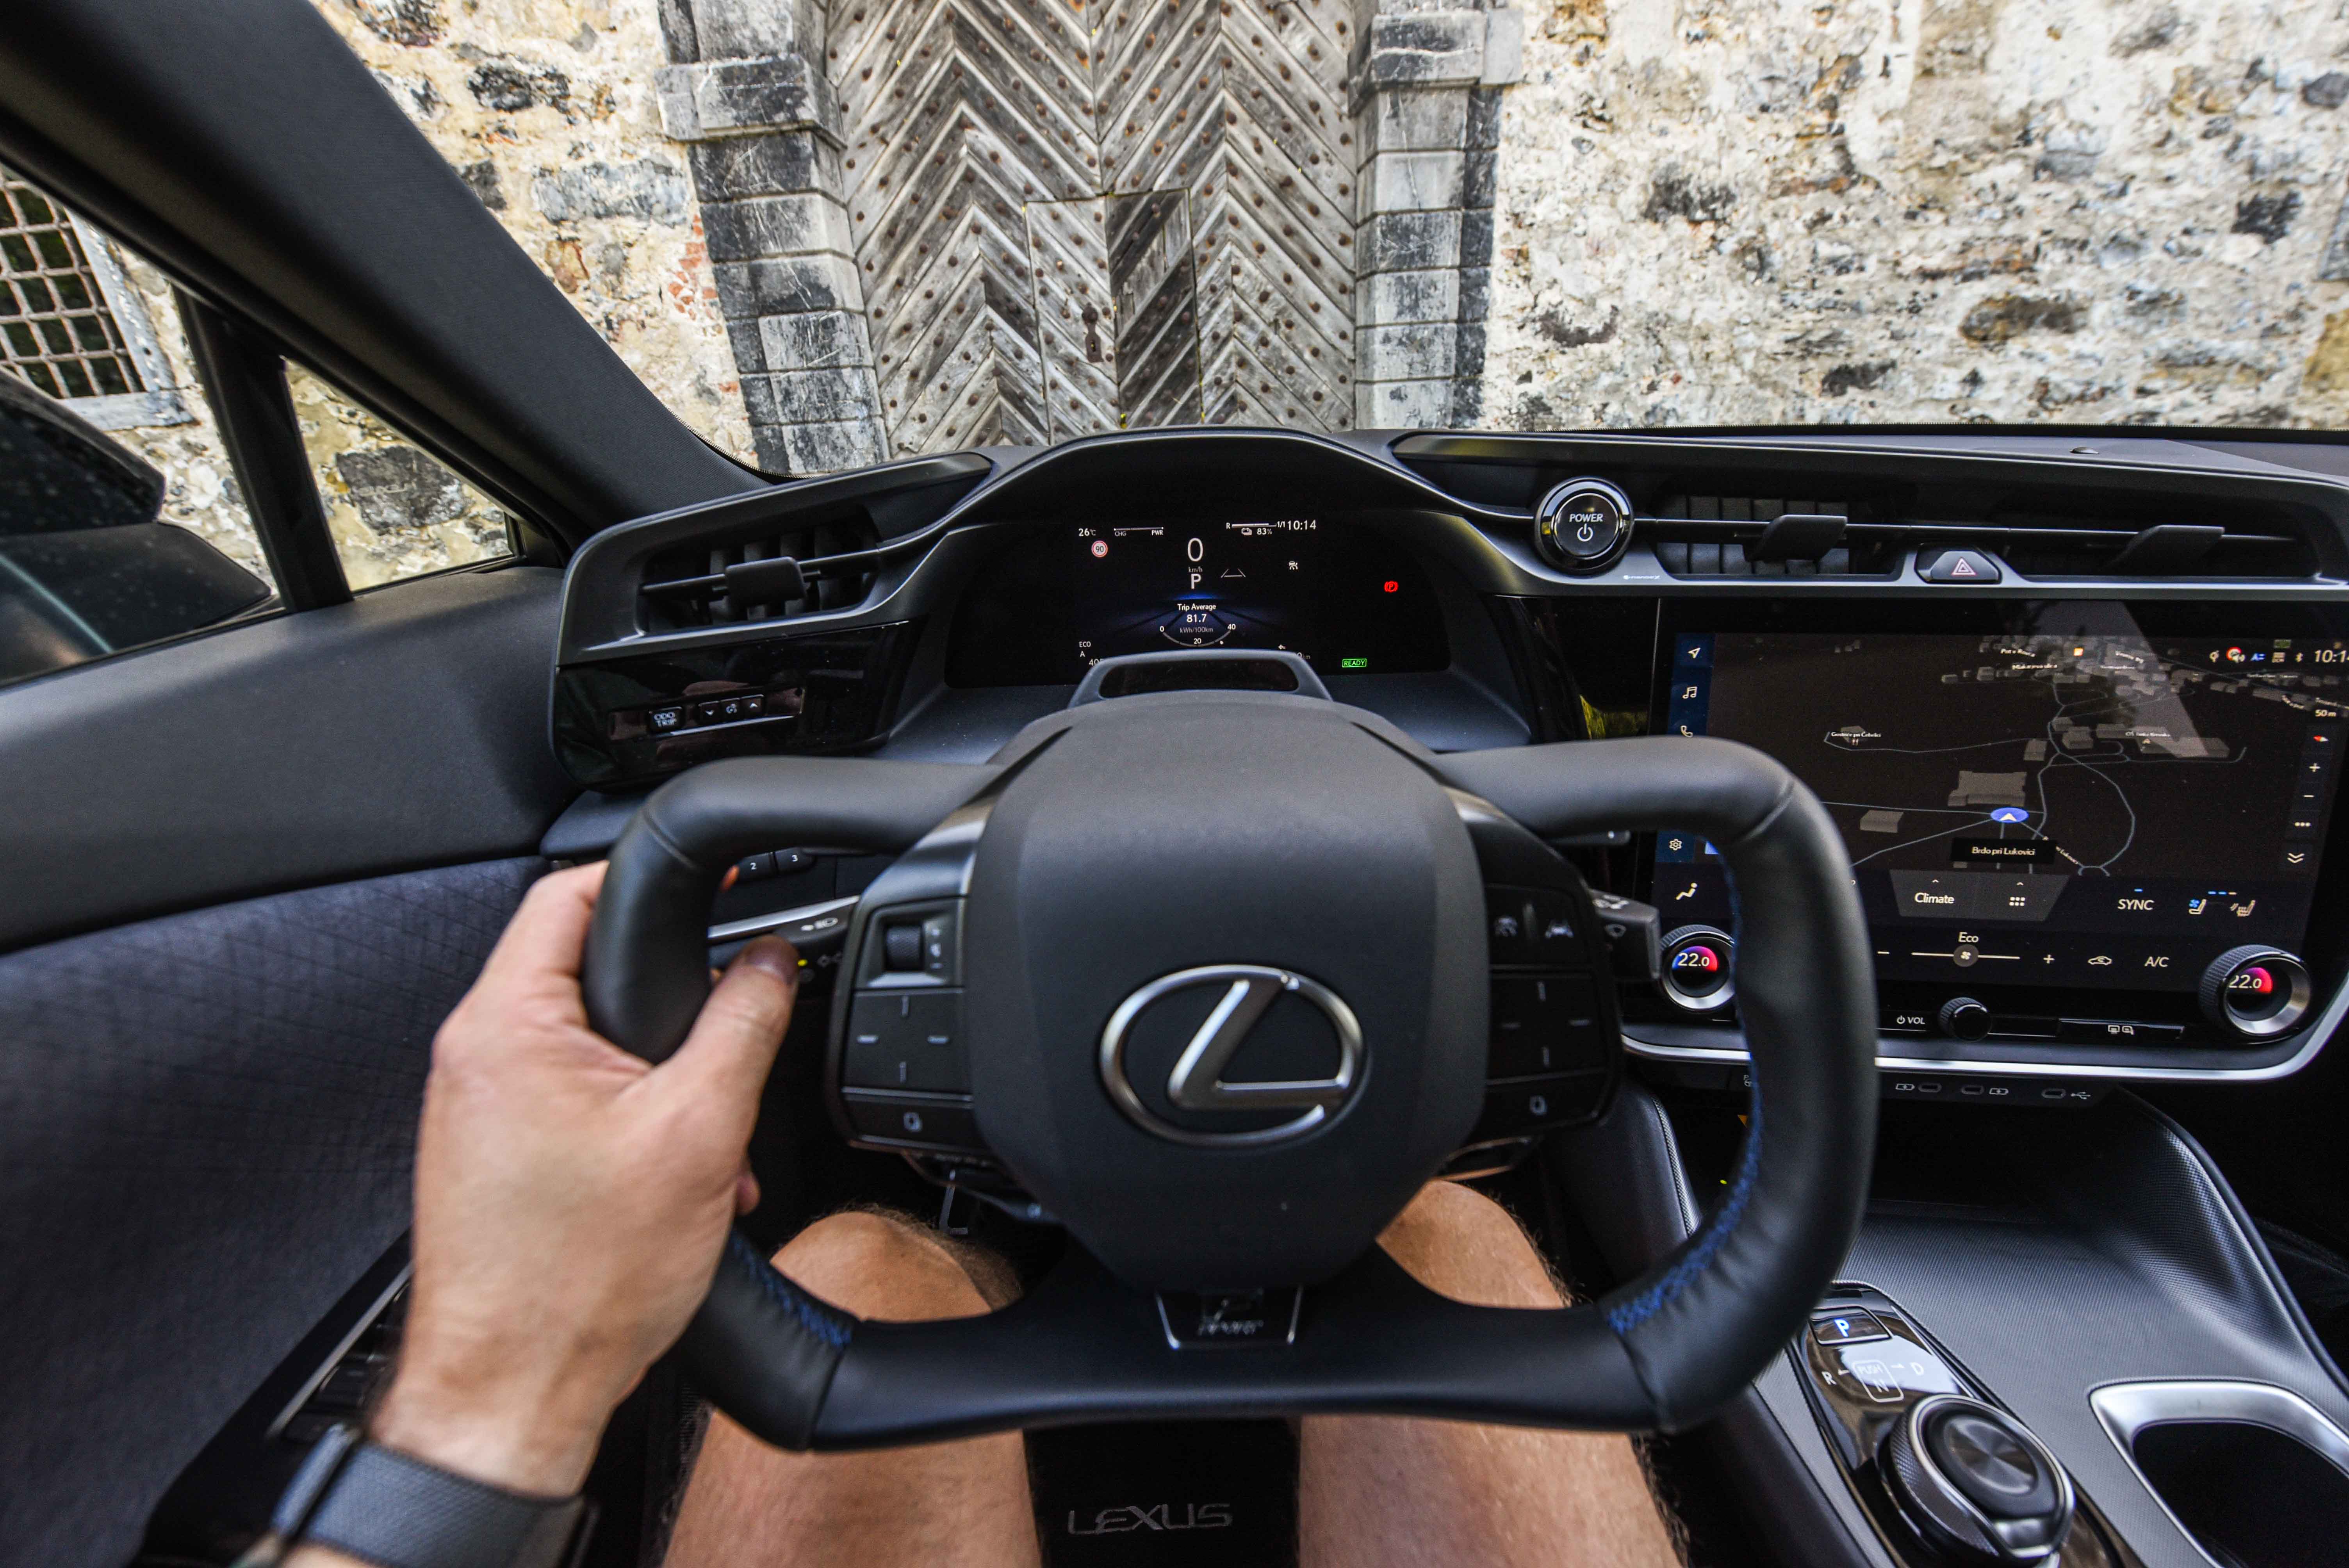
Morda bo najbolje, da delovanje sistema steer-by-wire razložimo na plastičen način. Sama logika by-wire oz. upravljanja preko elektronskih signalov ni novost – letalska industrija jo kot fly-by-wire uspešno uporablja že desetletja, v avtomobilizmu pa na podoben način (elektronsko in brez mehanske povezave) že dolgo na primer upravljamo s stopalko za plin, odpiranjem lopute za plin, pri veliko modelih z zavornim pedalom itd.
Pri volanskem sistemu na modelu Lexus RZ 450e gre za enak princip, ki temelji na dveh ključnih modulih s popolno sistemsko redundanco. Zgornji modul se nahaja neposredno pod volanom, spodnji pa na sredini zobate letve pri polžu. Vsak od njiju je sestavljen iz lastnega elektromotorja (aktuatorja), dvojnih tipal kota in navora ter krmilnega računalnika, sistem pa ima za primer odpovedi dodano tudi rezervno električno napajanje.
Ko voznik obrne volan, zgornji modul spremlja njegove ukrepe ter prek redundantne povezave pošlje digitalno sporočilo spodnjemu modulu na zobati letvi. Spodnji modul nato preko svojega elektromotorja izvede ukaz in obrne kolesa. Ena največjih prednosti tega sistema je spremenljivo prenosno razmerje – pri manevriranju na parkirišču je zasuk volana izjemno kratek (skupni kot od ene do druge končne točke znaša le okoli 200 stopinj), kar povsem odpravi potrebo po preprijemanju rok na volanskem obroču. Pri višjih hitrostih pa sistem samodejno zmanjša občutljivost in s tem zagotavlja visoko stabilnost vozila.
“Poteka pa tudi obratna komunikacija – s cestišča preko koles nazaj proti volanu. Lahko se vozimo po različnih podlagah, z različno hitrostjo in oprijemom, a se nezaželene vibracije ali udarci v kolesa, ki bi jih čutili pri klasičnem mehanskem volanu, v tem primeru ne prenašajo neposredno do voznika. Delovanje v obratni smeri poteka tako, da se sile s cestišča preko koles in volanskih končnikov prenesejo na tipala na spodnjem modulu ob zobati letvi. Ta zazna tresljaje in udarce ter o njih obvesti zgornji modul pod volanom. Zgornji modul nato s pomočjo svojega elektromotorja selektivno imitira povratne informacije s cestišča. Računalnik namreč izbere le za vožnjo pomembne informacije, nepotrebnih in neprijetnih sunkov pa ne prenaša na volanski obroč. Voznik tako izjemno hitro prejme ključne podatke o oprijemu in podlagi, vožnja pa je bistveno bolj prijetna, natančna in nenaporna,” je delovanje v obratni smeri opisal Štukelj.
Pri razvoju sodelovalo preko 1.500 inženirjev
Razvoj sistema je potekal vrsto let, pri njem pa je sodelovalo preko 1.500 inženirjev. V tesni povezavi s testnimi vozniki so ugotavljali, katere informacije so za voznika pomembne in katere manj. Čeprav ima vsak voznik svoje preference, je sistem nastavljen tako, da ustreza veliki večini. S programom Sport pa dodobra nagovarja tudi vse, ki imajo rajši bolj dinamično vožnjo. Ravno zaradi prilagodljivosti nastavitev je takšna vrsta krmiljenja še posebej primerna za širok spekter različnih uporabnikov, saj računalnik sproti spreminja razmerje med zasukom volana in kotom zasuka koles glede na hitrost vožnje, izbran vozni profil ter z upoštevanjem trenutnih voznih razmer. To pomeni, da je pri nižjih hitrostih volan zelo neposreden, potreben je malenkosten premik, da avto zavije. S tem je bistveno olajšano manevriranje na mestu, parkiranje ali počasnejša vožnja v ožjih mestnih ulicah. Pri višjih hitrostih se karakteristike povsem spremenijo. Takrat je ob večjem zasuku volana premik koles manjši, vožnja posledično stabilnejša in bolj umirjena. Sistem se progresivno prilagaja na vse razmere ter vozniške zahteve, hitrost vožnje in druge podatke, ki jih nenehno obdeluje računalnik na zobati letvi.
Kaj pa varnost?
Ni mi dalo miru vprašanje, kaj se zgodi, če se pojavi napaka na elektromotorju, tipalu ali katerem koli sestavnem delu sistema. Mirno je pojasnil: “Vozniku se bo na armaturni plošči prižgala opozorilna lučka, ki ga bo napotila v servisno delavnico. A to ne pomeni, da se bo avto vozil samo še naravnost ali pa da ne bi več ubogal voznika. Ko obrnemo volan, potuje informacija na dve tipali – zaradi varnosti. Vsako tipalo ločeno dobiva z zamikom informacije z volana. Če torej odpove ena veja, druga še vedno dobiva informacije, povsem paralelno in neodvisno od druge podatkovne veje. Ta preverjen signal iz dveh tipal gre v elektromotor, od tam naprej pa gre informacija ponovno v dve ločeni tipali. Iz istega razloga kot prej – če odpove ena veja, druga še vedno deluje povsem samostojno s prejetimi podatki. Na letvi imamo klasičnega polža, a deluje v kombinaciji s krogličnimi zobniki. Tudi to je na račun varnosti. Takšen sistem je zelo natančen, ima majhen korak in težko bi šlo tam kaj narobe. Le ob hudem udarcu lahko pride do težav, a je njegov položaj že tako umaknjen nazaj, da bi v tem primeru šlo za resno prometno nesrečo.”
Kaj pa, če zmanjka elektrike in se izprazni glavni 12-voltni akumulator? Tudi na to so mislili pri Lexusu. Celoten volanski sistem ima namreč vgrajeno varnostno rezervo v obliki superkondenzatorja. Ta dodatni vir napajanja se med običajno vožnjo nenehno polni in nadzoruje, vendar ves čas strogo miruje. V delovanje se vključi izključno takrat, ko bi prišlo do napake ali nepričakovanega izpada glavnega 12-voltnega akumulatorja. Če se to zgodi, superkondenzator v delčku sekunde prevzame napajanje volana. V takšnem zasilnem načinu bo sistem samodejno prilagodil delovanje in nekoliko omejil zelo hitre premike volanskega obroča, kar prihrani energijo superkondenzatorja, vozniku pa omogoči neprekinjeno in varno krmiljenje vozila.
“Če govorimo še o odzivnosti volana. Digitalni signal potuje bistveno hitreje kot potuje mehanski ukaz od volana do koles. Podatkovne žice so dodatno izolirane, da je prenos informacij nemoten in hiter tudi ob močnejših motnjah s strani drugih naprav. Informacija se prenaša hipno, zato je tudi odzivnost takšnega volana hitrejša kot pri mehanskem volanu,” je Štukelj pojasnil še en razlog, zakaj je krmiljenje “steer-by-wire” naprednejše od mehanskega. Ker v pestu kolesa ni nobenih dodatnih elementov, senzorjev ali stikal, pri udarcu v robnik ne pride do večjih poškodb in posledično višjih stroškov popravila kot pri klasičnem servo volanu. Kot je še pojasnil v zaključku najinega pogovora, je varnost Lexusa RZ z yoke volanom pravzaprav boljša, saj avtomobil nima volanskega droga, ki je lahko ob hujših nesrečah vzrok za obsežnejše poškodbe voznika.
Najprej skoraj v robnik, potem pa brez težav
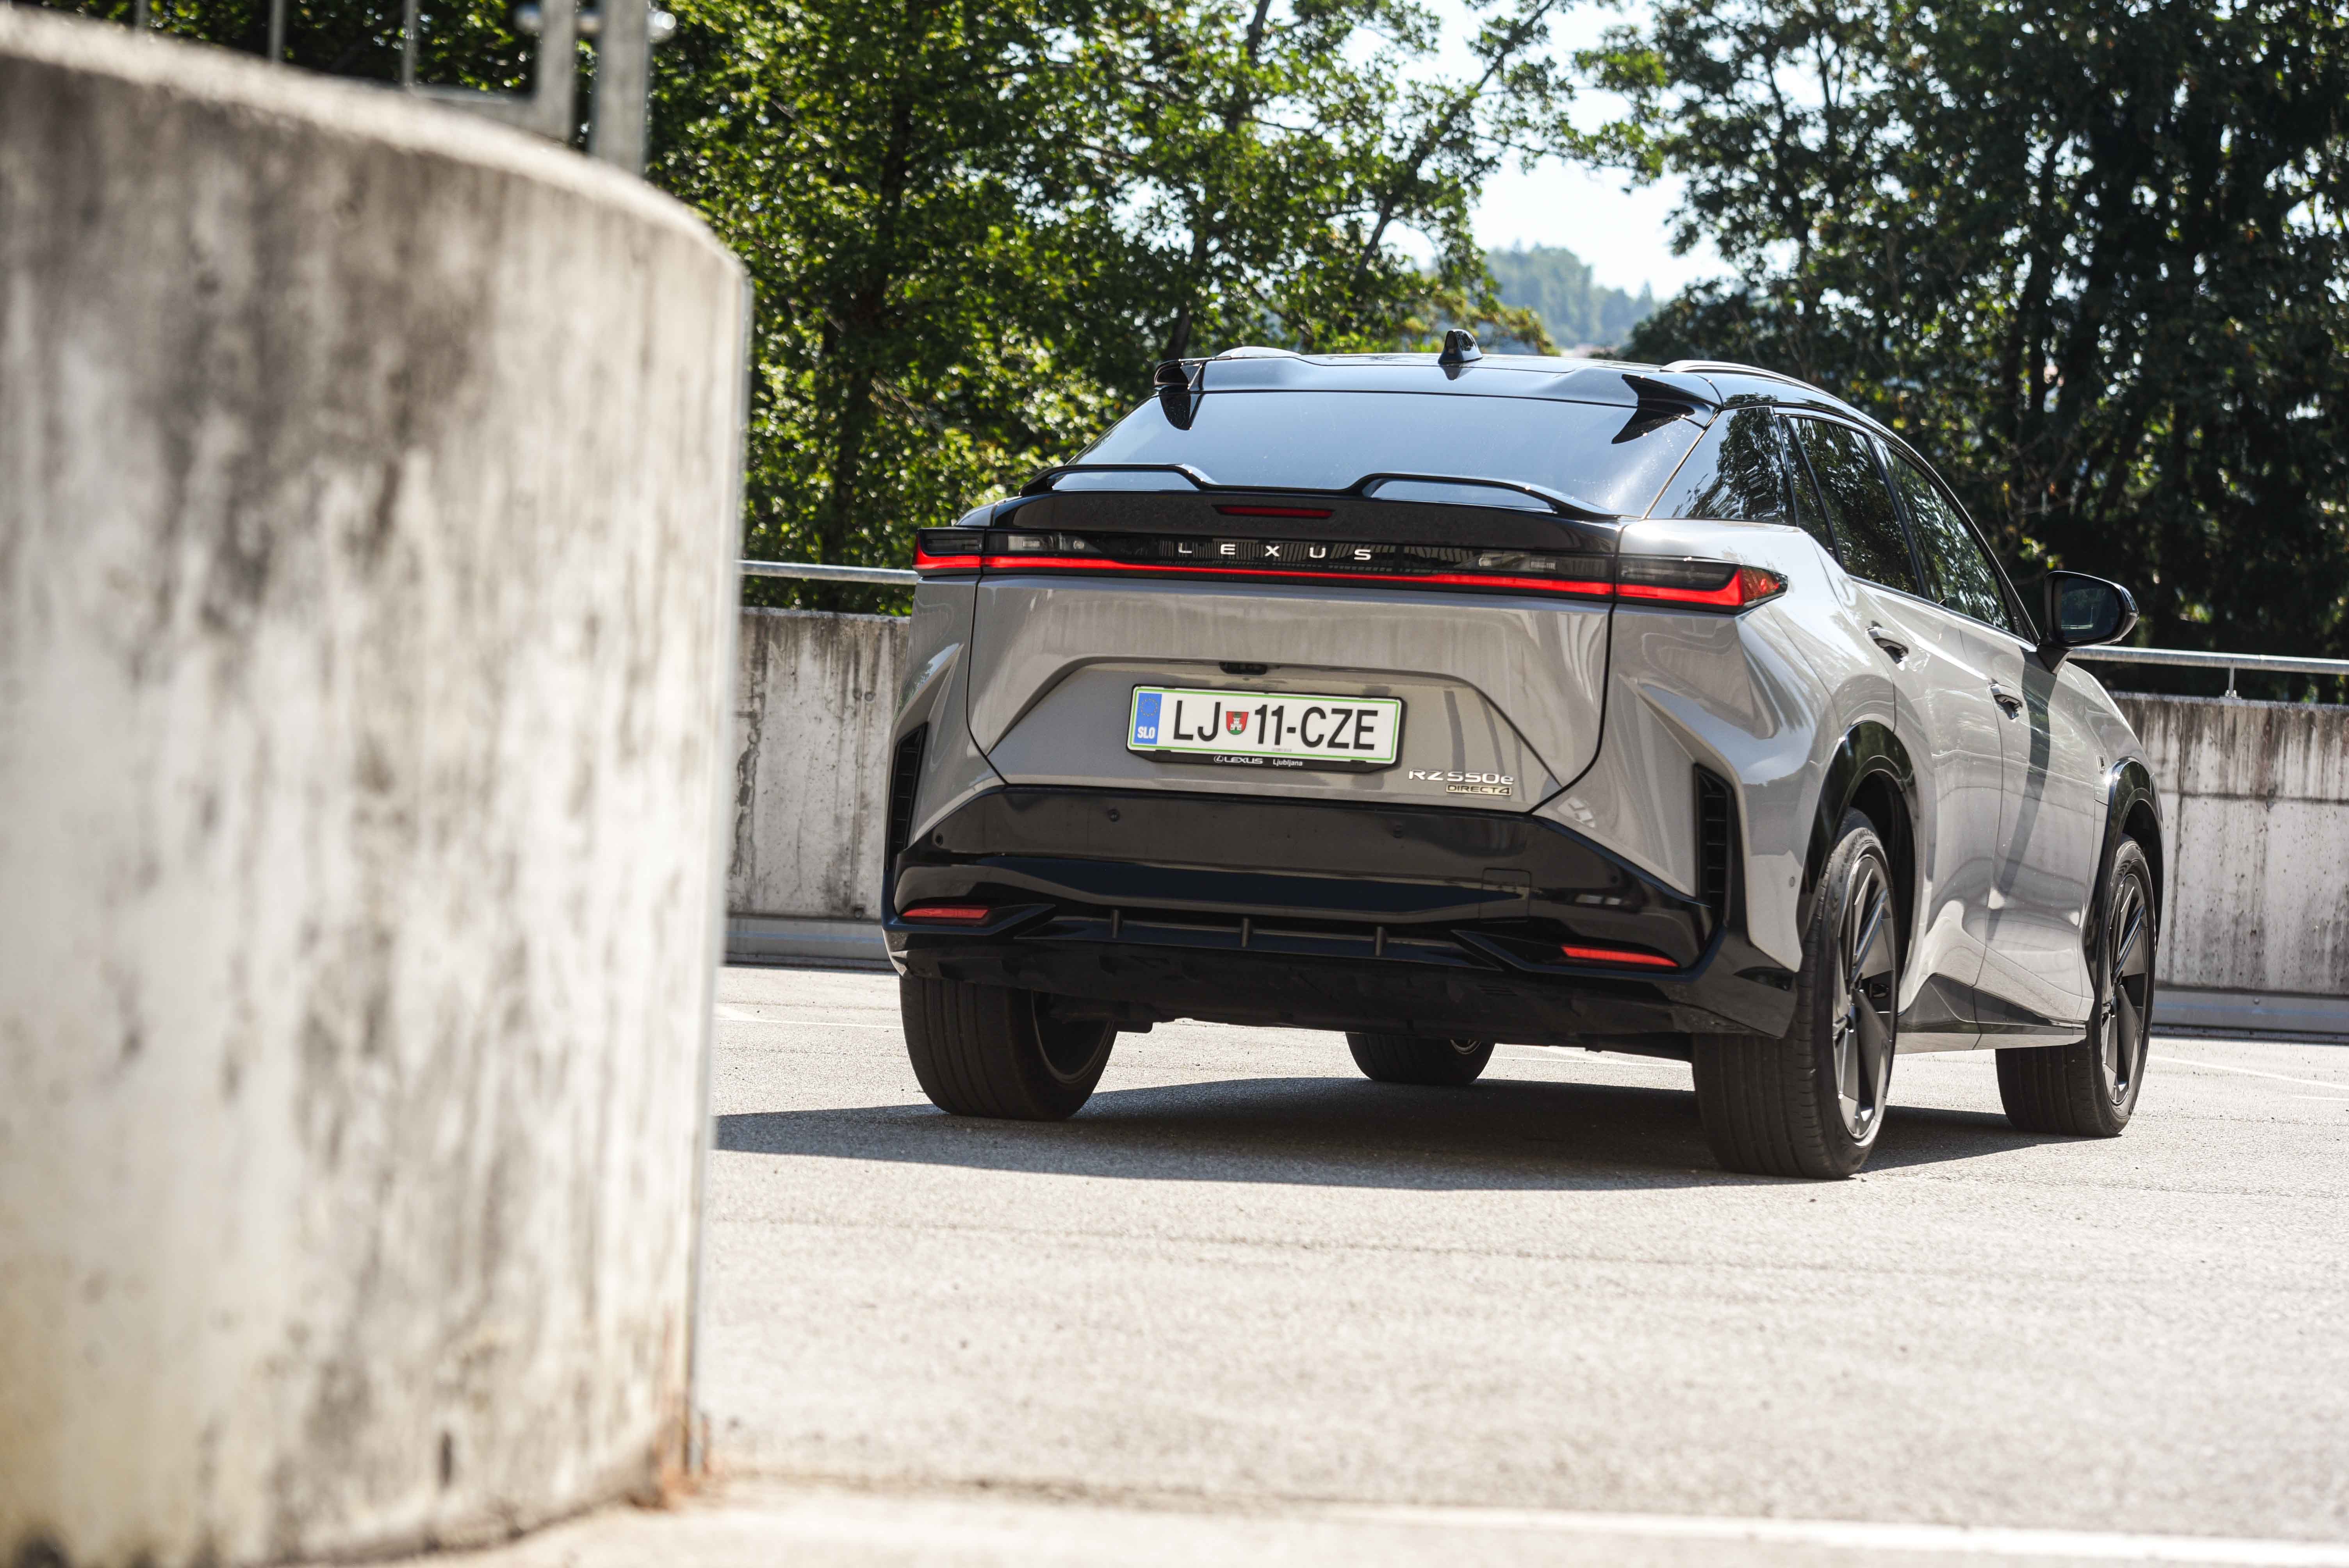
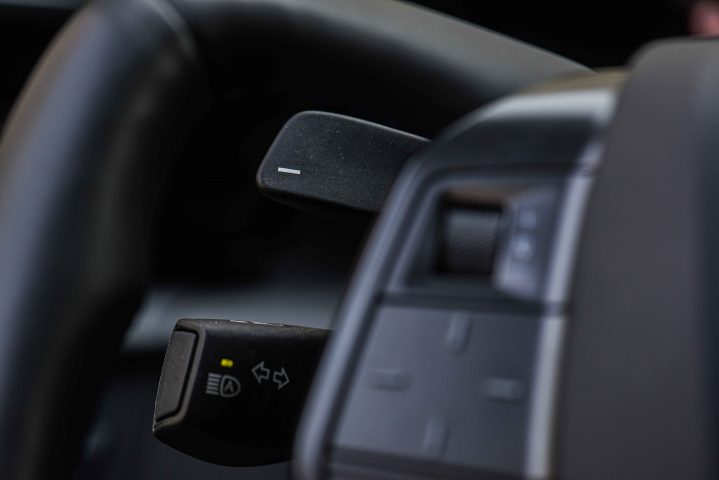
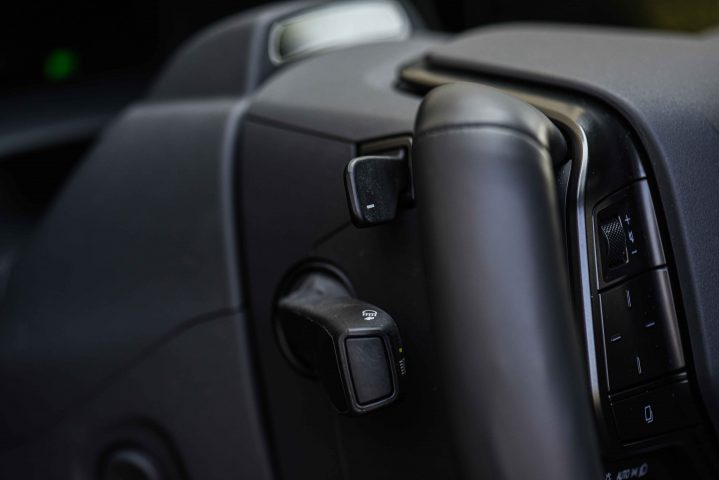
Če sem si zaradi kompleksnosti sistema vzel precej prostora za teorijo, pa ni zaključka brez povzetka vtisov vožnje. Za začetek tisti, ki jih je z mano delila Urška, potem ko sem ji zabičal, naj bo vsaj v začetku bolj previdna. Pravi, da je občutek krmiljenja ob nizkih hitrostih res najprej malo nenavaden, a se ga hitro navadiš; še posebej zadovoljna je bila z manevriranjem na parkiriščih in obračanju na manjših površinah, kjer je veliko manj dela s sukanjem volana. Pri višjih hitrostih se ji zdijo razlike še najmanj opazne, bi se pa po njenem mnenju verjetno izkazale v prid udobja sistema “steer-by-wire” na kakšni daljši, vsaj 500-kilometrski vožnji. Po dnevu ali dveh se je vožnje že povsem navadila, so jo pa še vedno nekoliko motile skrajšane obvolanske ročice, ki morajo seveda slediti velikosti volana.
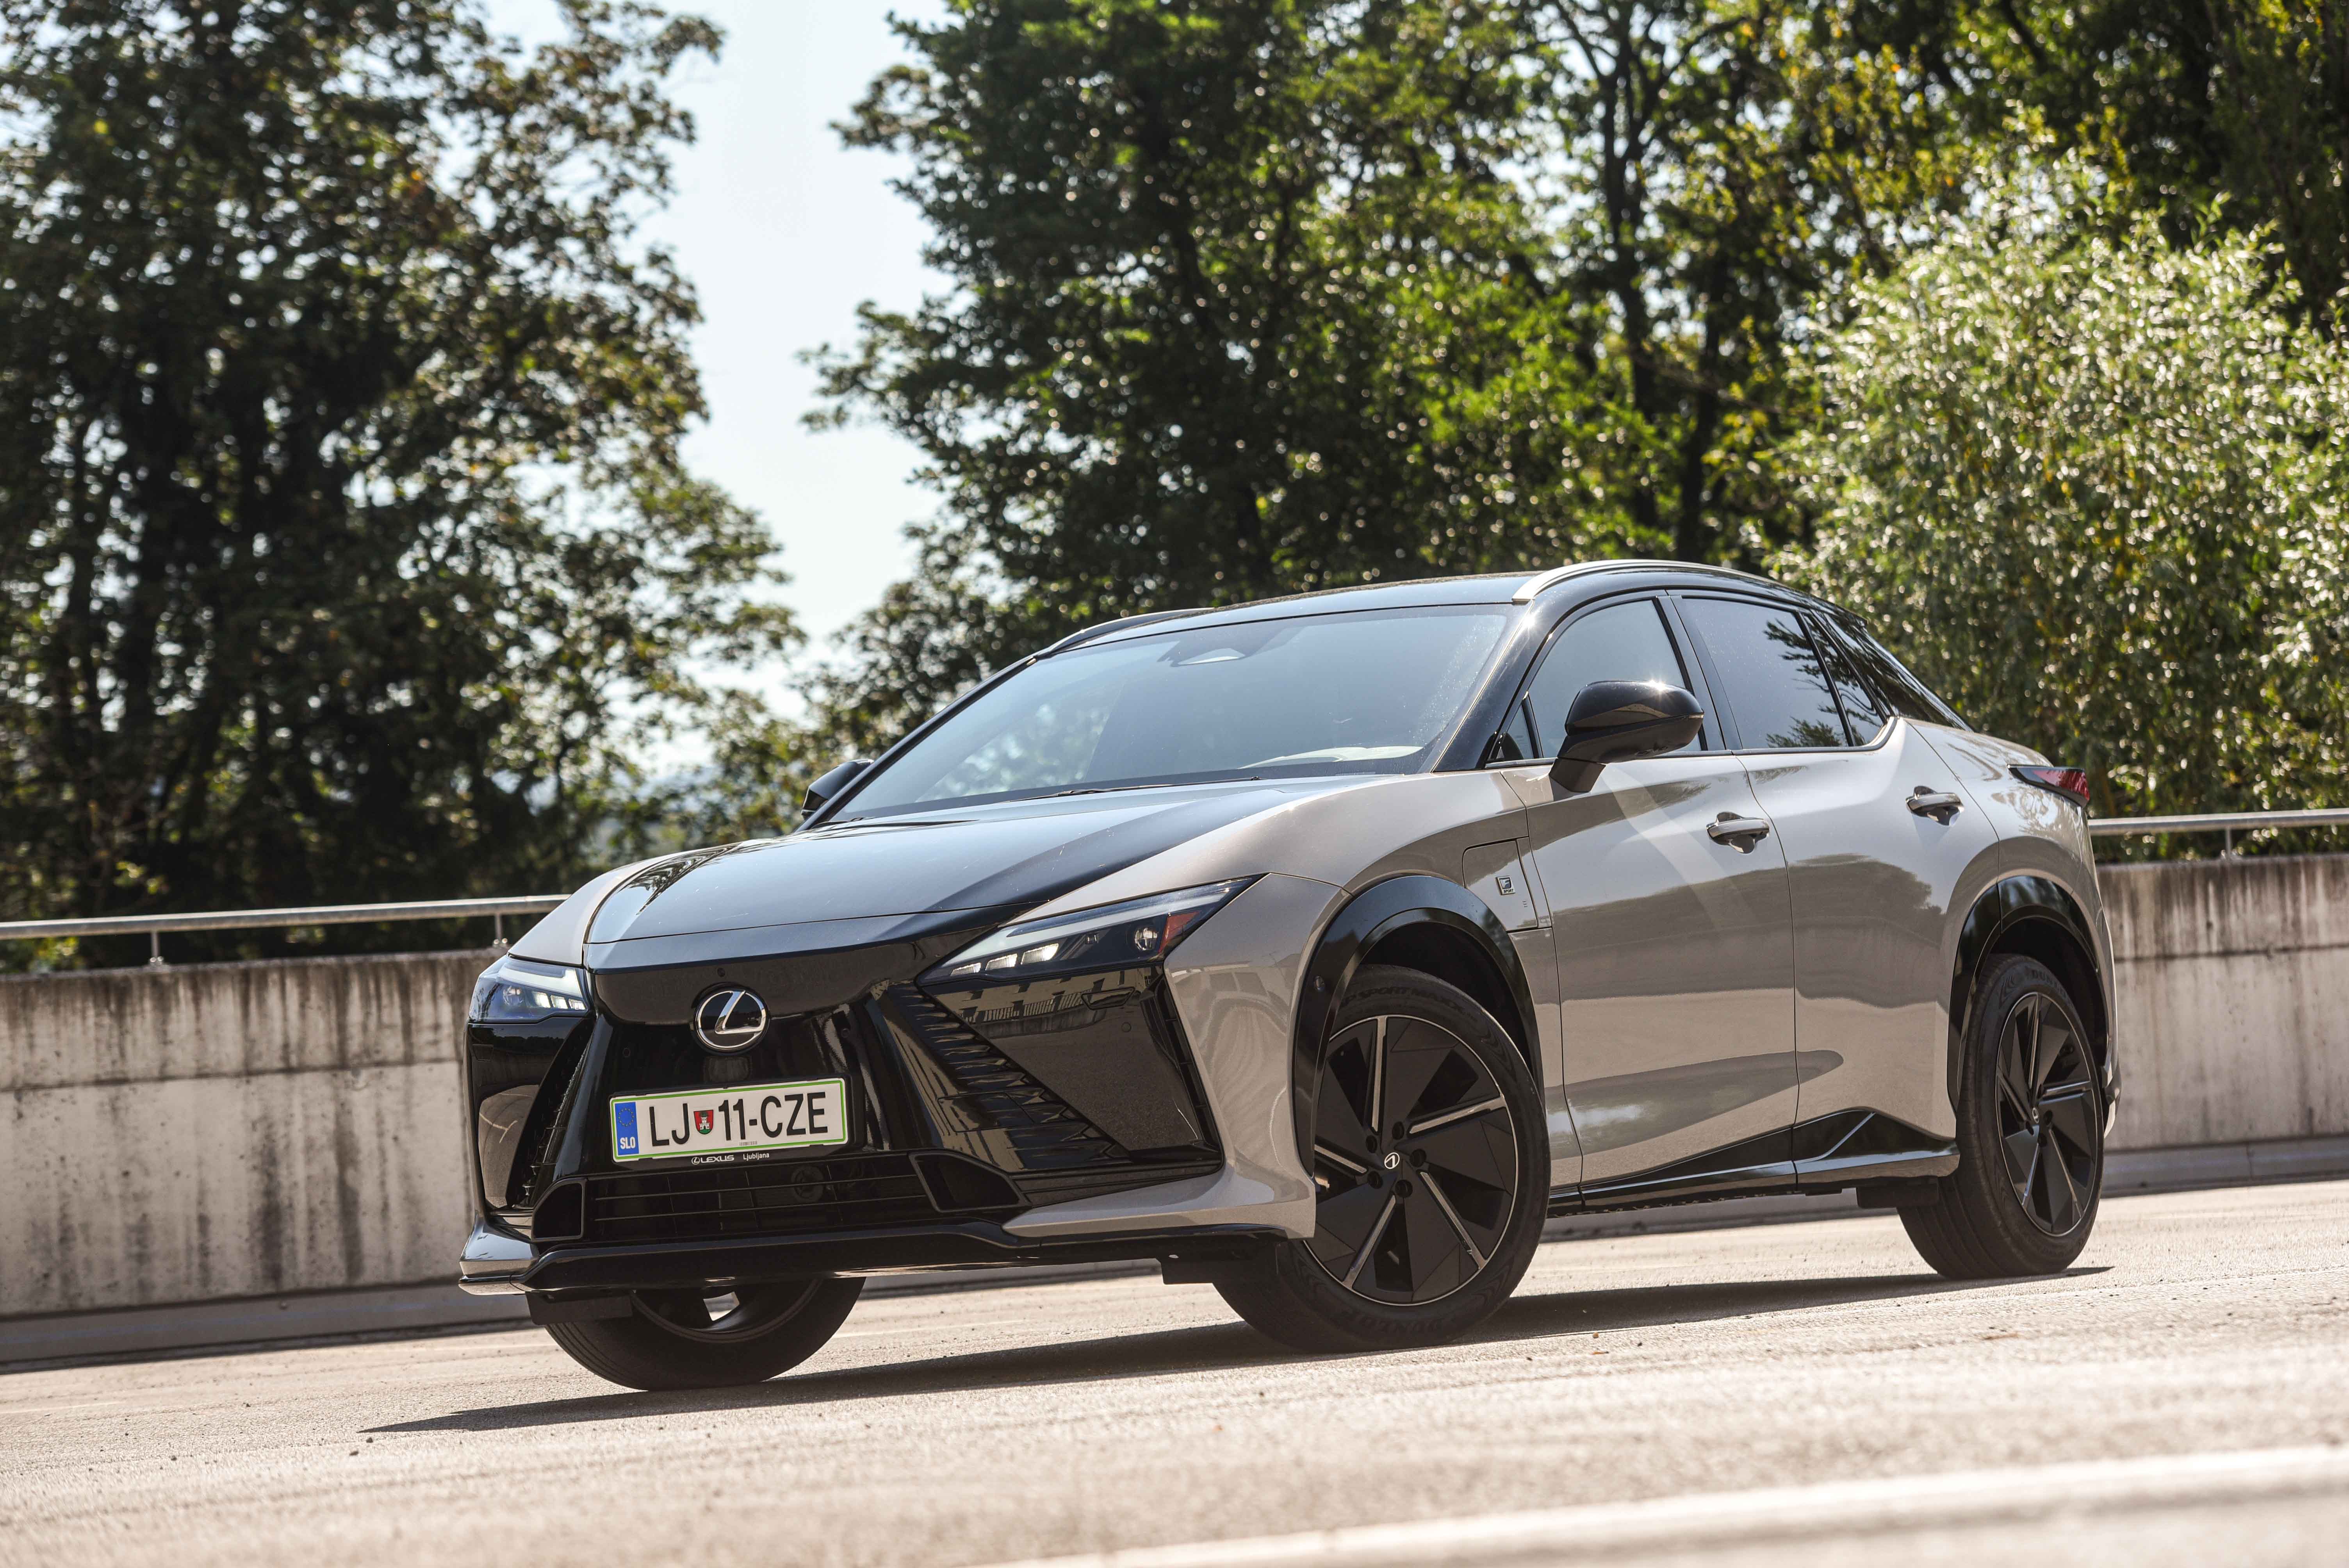
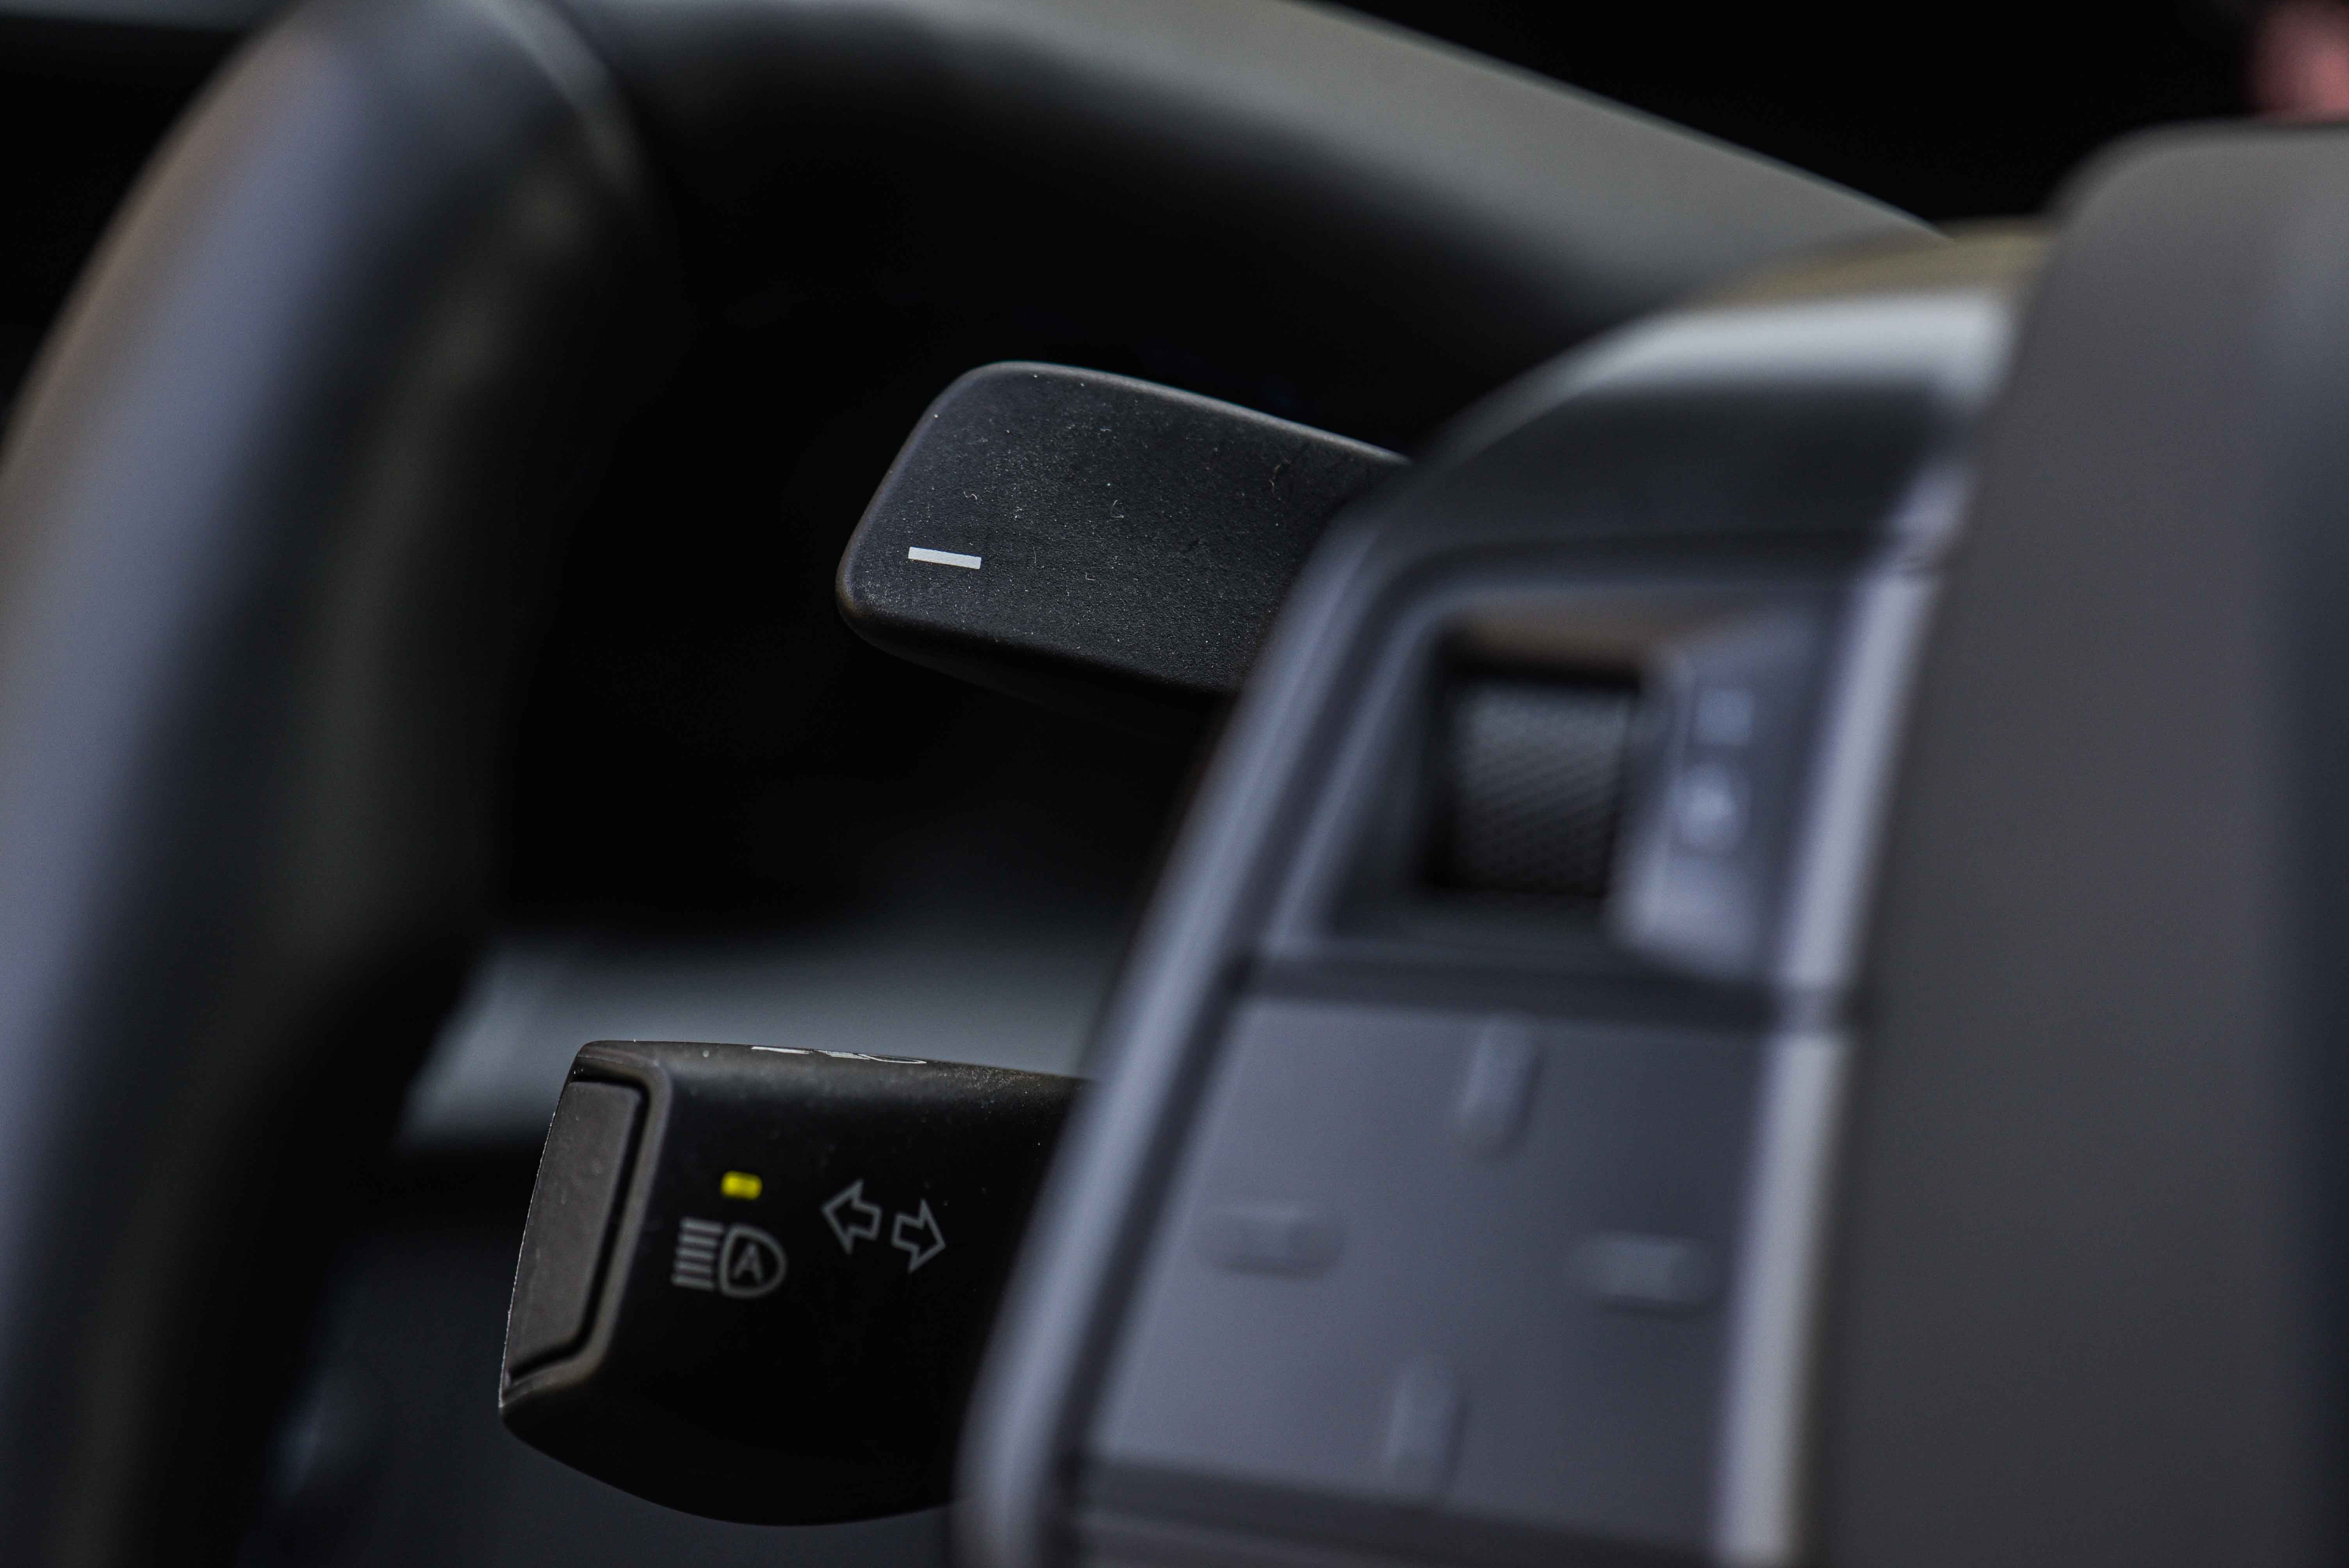
Kaj pa jaz? Prvih deset minut se mi je vse skupaj zdelo ekstremno nenavadno. Dvakrat sem preveč zasukal volan, ko sem spremljal promet na desni in bi kmalu zadel robnik. A sem po pol ure vožnje povsem osvojil manevriranje. Po nekaj dneh mi je v kri prišlo tudi obvezno pravilno držanje volana. Po tednu dni pa me je zasvojilo, da mi ni bilo potrebno pogosto preprijemati volan ob ostrejših zavojih. Tudi kasneje, ko RZ ni bil več del naše testne flote, sem se v avtih s klasičnim volanskim obročem večkrat spomnil na nenaporno maneviranje brez preprijemanja. Res zleze pod kožo, priznam. Predvsem pa dodobra olajša vožnjo po mestu, pa seveda parkiranje, izogibanje oviram in druge situacije, ki jih ne manjka v vožnji pri nižjih hitrostih na ozkih cestah. No, tudi sami bi si zaželel malenkost daljše prestavne ročice in pa nekoliko nižje postavljeni ročici za prilagajanje rekuperacije, ampak to so že finese. Morda za konec še zadnji podatek: sistem “steer-by-wire” je v modelu RZ na voljo pri najboljših paketih opreme (Luxury in F sport); doplačilo pri paketu Luxury znaša za ta segment sprejemljivih 2.500 evrov.
Besedilo in fotografije: Gašper Pirman.
Mnenja uporabnikov
Napiši prvo mnenje!
Za komentiranje moraš biti prijavljen